時計の側面にある小さなつまみ、リュウズ(竜頭)。
回したり、軸方向に動かしたりして使う部品ですが、その小さな部品の操作で「どのくらい強く力を加えたか」まで読み取れたら、操作の選択肢はどう変わるでしょうか。
スマートウォッチのような小型機器では、入力部を配置できる場所はそう多くありません。
例えば、同じリュウズに力の検出機能を持たせることが考えられます。つまり、リュウズに、回転や押し込みを可能にしながら、力をセンサーへ伝える構造を追加するのです。
Appleの今回の特許では、リュウズを支える部分に変形可能な材料と電極を組み込み、力を加えたときに変化する電極間の距離を電気信号として読み取ります。
リュウズによるオン・オフだけでなく、力の大きさについても入力に利用する提案です。
この記事では、Appleの特許 US2026/0252033A1 を、図面を中心に読み解き、小さなリュウズの内部で力がどのように信号へ変わるのかを解説します。
(詳細な図面は、US20260252033A1 からご参照ください。)
特許の概要
特許番号:US 2026/0252033 A1
タイトル:Force-Detecting Input Structure
発明者:Colin M. Ely, Erik G. de Jong, Fletcher R. Rothkopf
出願人:Apple Inc.
出願日:2026/4/10
公開日:2026/8/27
特許の詳細については、US20260252033A1 を参照してください。
この特許は、リュウズなどに加えた力の大きさを測り、複数の操作に使う技術です。
特許の対象はリュウズに限定されておらず、ボタンやキーなどの入力部も対象にしています。
メインとなる対象はリュウズであり、リュウズを支える部材に静電容量式センサーを設けます。
静電容量とは、電極に電荷を蓄える能力のことで、向かい合う電極の間隔が変わると、その値も変わります。
リュウズに力が加わると、電極間の柔らかい材料が変形し、電極の位置関係が変わります。この電極間隔の変化による静電容量の変化と、加えられた力の大きさを対応づけて、入力として扱います。
請求項には、①支持部に電極を設ける構成、②回転・軸方向移動・横方向移動が可能な軸とセンサーを組み合わせる構成、③静電容量から力を求める構成が記載されています。後述するシリコーンの配置や操作例は具体化の一例であり、すべての請求項に必須の条件ではありません。
この技術の要点は、リュウズの動きを許す支持構造に、力を測る役割も持たせることです。機械的な動きと電気的な検出を、一つの入力部の中でつなぎます。
小さなリュウズを複数の入力の入口にする
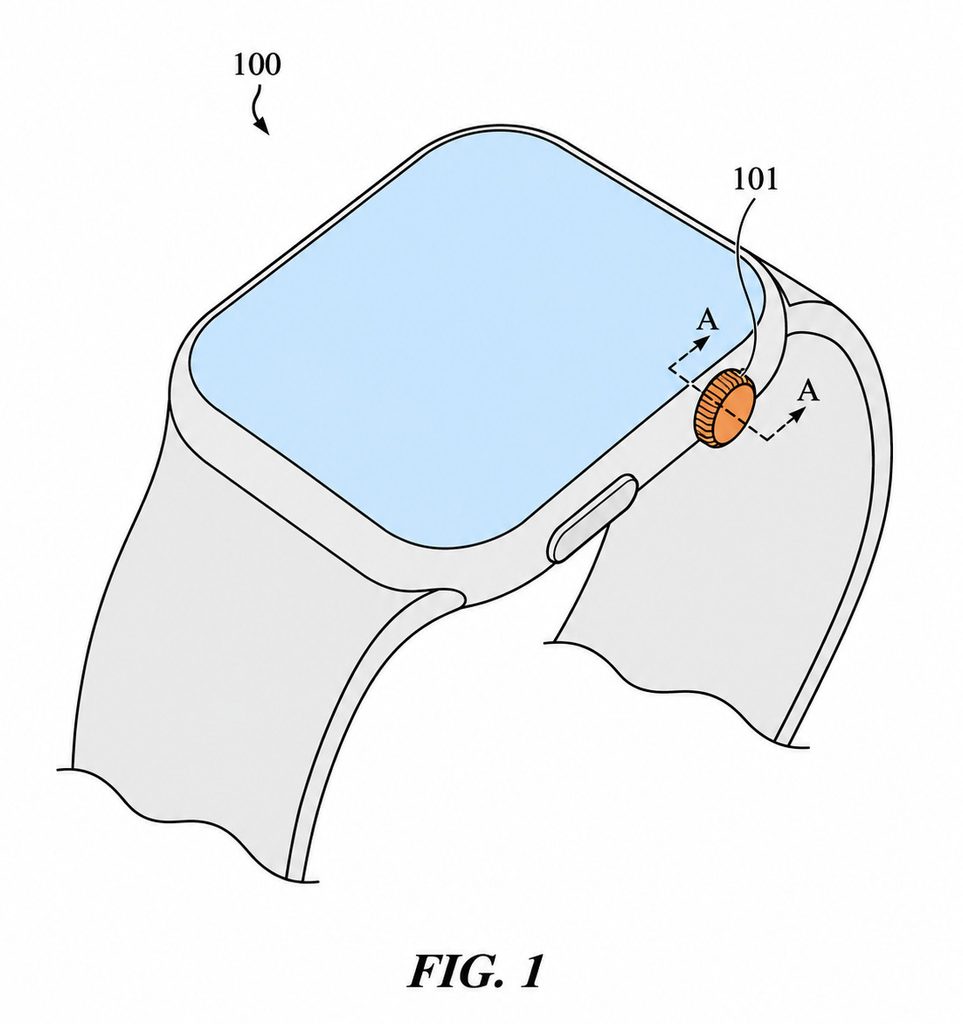
FIG.1 は、電子機器(100)と、その側面に設けた入力構造(101)を示しています。図の入力構造はリューズです。
明細書では、この入力部によって、回転、軸方向への押し込み、軸に対して横方向への移動、加えられた力などを入力に使うと説明しています。同じつまみでも、軸方向への押し込みと、軸に対して横方向に力を加える操作が異なるように、動きの種類や力の大きさによって異なる入力を受け取れる構成になっています。
(正確な図面は、US20260252033A1 をご参照ください。)
リュウズを支える部分をセンサーにする
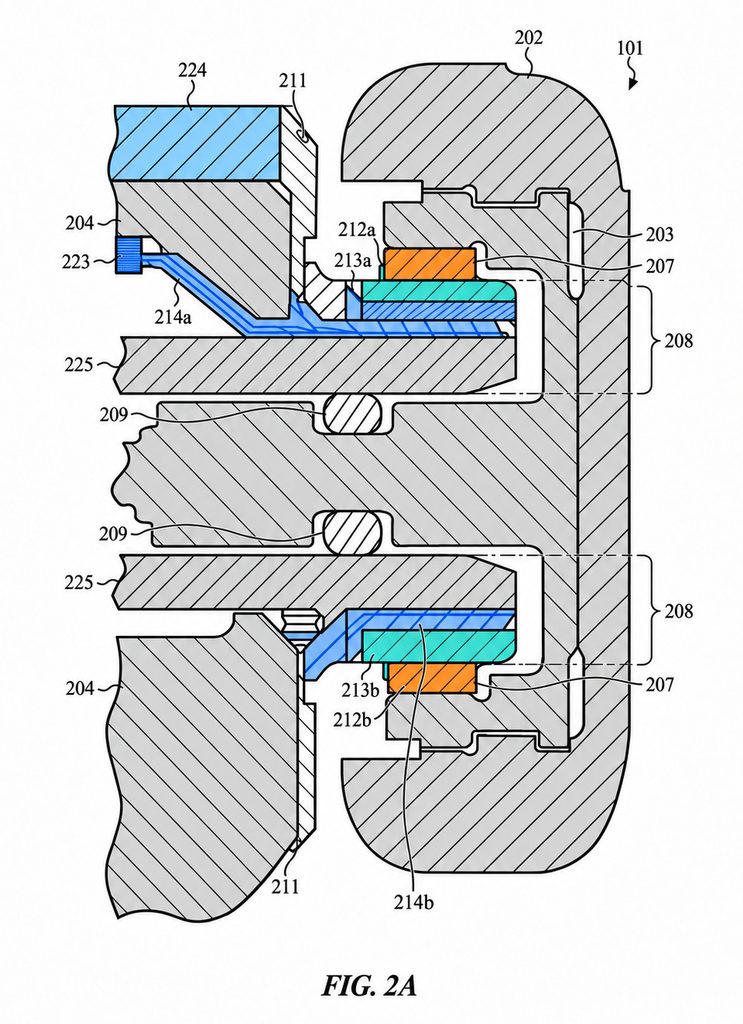
FIG.2A は、FIG.1 の A–A に沿った概略断面図です。キャップ(202)につながるステム(203)、つまりリュウズの軸が、ハウジング(204)に対して動けるように取り付けられています。
軸の取り付けを支える部材がカラー(208)です。
ブッシング(207)は滑りを支える部品で、ガスケット(209)は密封などに用いる部品です。これらの滑りを許す結合により、軸の回転や軸方向への移動が可能になります。
力の検出を担うのは、可動導体(212a・212b)とフレキシブル基板(214a・214b)、その間にあるシリコーン(213a・213b)です。
フレキシブル基板は、ポリイミドなどの薄いプラスチックフィルムの基材に配線を設けた回路で、この例では対向する電極としても働きます。
シリコーンは変形可能な誘電体、つまり電極間に入る絶縁材料です。力によって変形することで、可動導体がフレキシブル基板に近づいたり離れたりできます。その距離の変化が、静電容量の変化になります。
処理部(223)は、この変化を力の大きさに換算します。明細書には、静電容量と力の対応を記録したテーブルを使って換算する方法が示されています。
(正確な図面は、US20260252033A1 をご参照ください。)
2つの電極間隔の変化から力と方向を読む
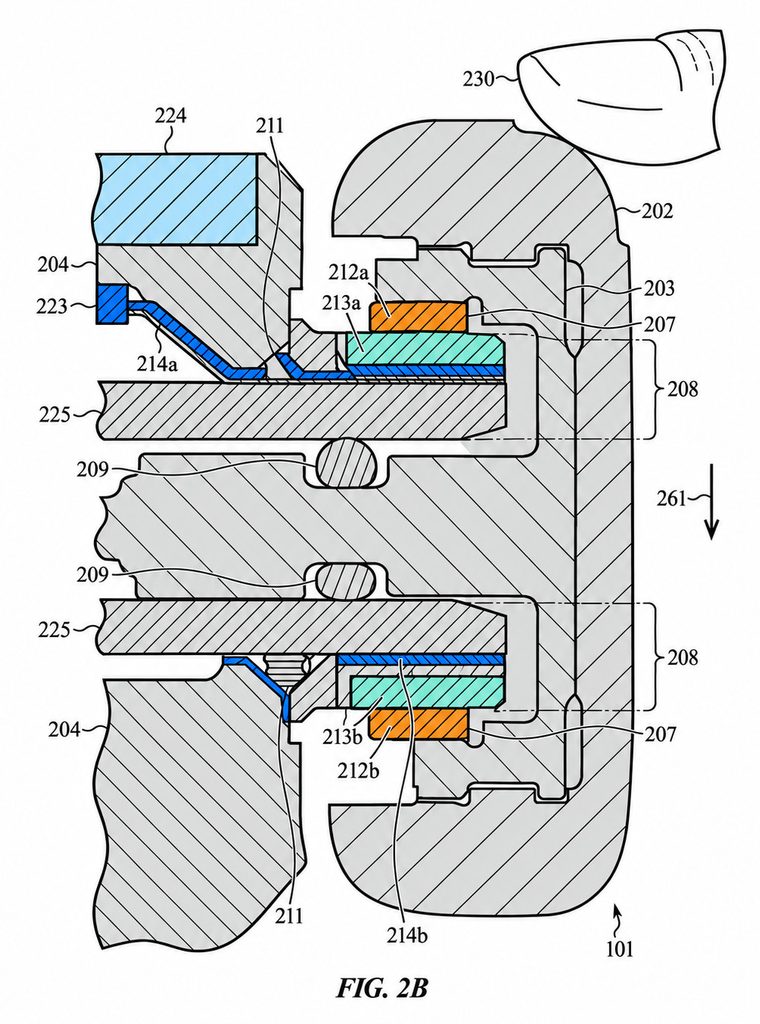
FIG.2B は、ユーザー(230)がリュウズに横方向の力を加えた状態です。図ではキャップ(202)の上側に指が触れ、軸に対して横方向の動きが矢印(261)で示されています。
力はステム(203)からカラー(208)のセンサー部分へ伝わり、シリコーン(213a・213b)を変形させます。その結果、可動導体(212a)はフレキシブル基板(214a)へ近づき、可動導体(212b)はフレキシブル基板(214b)から離れます。
この動きにより一方の静電容量が増え、他方が減り、処理部(223)はこれらの変化量から力の大きさを求めます。両者の変化を比較することで、力の方向も判断できます。
つまり、リュウズの動きを、二つの電極間隔の変化として読み取っています。
FIG.2B は、リュウズに横方向の力を加えた状態ですが、リュウズを奥に押し込んだ状態は、FIG.2C に示されています。
また、軸方向の力を検出する別の構造は、FIG.4 や FIG.5 で示されています。
(正確な図面は、US20260252033A1 をご参照ください。)
測った力を選択と起動に結び付ける
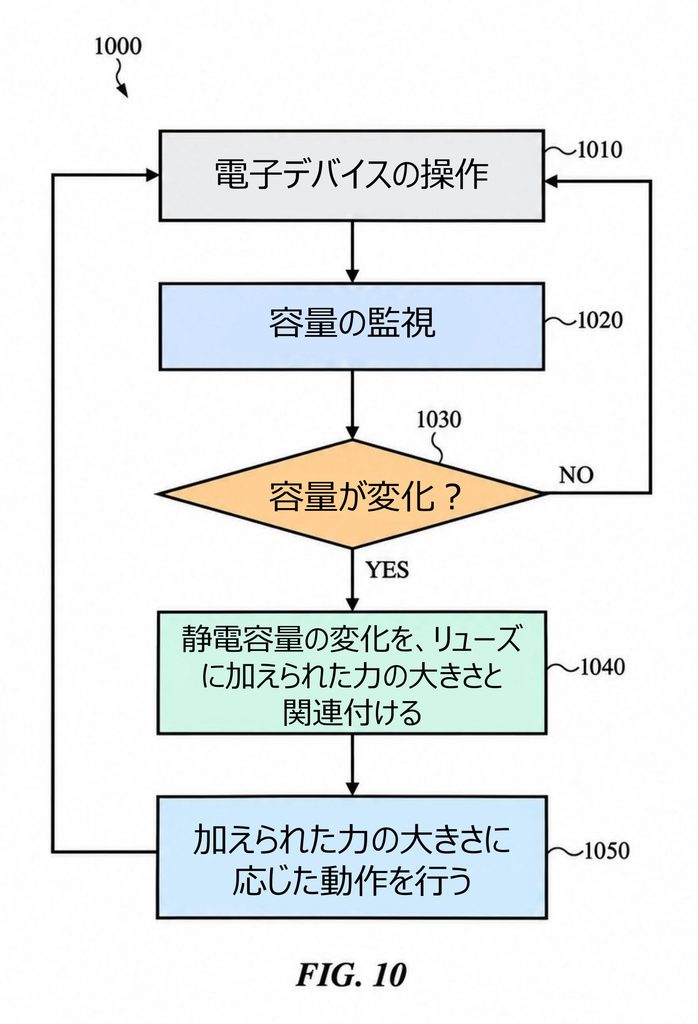
FIG.10 は、静電容量の変化から操作を実行する処理の流れです。
電子デバイスの操作(1010)に続いて静電容量を監視(1020)し、変化があったかを判定(1030)します。
変化があれば、その変化をリュウズに加えられた力の大きさへ対応付け(1040)、力に応じた処理を実行(1050)します。変化がなければ機器の動作へ戻り、監視を続けます。
明細書には、力が第1のしきい値を超えると画面上のアイコンを選択し、それより大きい第2のしきい値を超えるとアプリを起動する例があります。しきい値とは、処理を切り替える境界の値です。
この処理では、どれだけ強く力を加えたかによって、マウスのシングルクリックとダブルクリックに相当する操作を指示できることが示されています。
(正確な図面は、US20260252033A1 をご参照ください。)
その他の図面
(図面は、US20260252033A1 をご参照ください。)
FIG.2C:軸方向への押し込み。
リュウズをハウジングへ押し込む動作を示し、キャップと本体側との隙間が小さくなることが分かります。
FIG.3:軸を支える部品にセンサーを組み込む。
ブッシング(307a・307b)に静電容量式センサーを設ける例です。カラー自体にセンサーを持たせるFIG.2A とは、検出部の配置が異なります。
FIG.4:軸方向の力を静電容量で検出する。
可動部分(412a・412b)、フレキシブル基板(414a・414b)、変形可能な材料(444a・444b)を組み合わせます。リュウズが本体へ近づく、または離れる方向の力を測る構成です。
FIG.5:軸の先端側で押し込み力を測る。
ステム(503)とドームスイッチ(522)の間のシアープレート(521)に、静電容量式センサーを設けます。ドームスイッチは押すと変形するスイッチで、この例は一体のカラーを使える配置も示しています。
FIG.6:密封部を貫く配線を避ける。
誘導コイル(649・650)の磁気的な結合を利用し、センサーと処理部(623)を無線で電気的に結びます。ガスケット(611)を通して配線を延ばさずに力を検出する例です。
FIG.7:支持部のひずみを測る。
カラー(708)にひずみゲージ(751a・751b)を配置します。ひずみゲージは部材の微小な変形を検出するセンサーで、伝わった力によるカラーの変形から力を求めます。
FIG.8:軸の変形を無線で読み取る。
ステム(803)の軸部分にひずみゲージ(852a・852b)を設けます。FIG.7とは測る部材が異なり、誘導コイル(853・854)でひずみの情報を処理部へ伝える例です。
FIG.9:軸の腕部分を検出部にする。
ステム(903)の腕部(955a・955b)にひずみゲージ(952a・952b)を配置します。FIG.8の軸部分に対して、腕部の変形を測り、誘導コイル(953・954)を介して情報を伝えます。
考察
リュウズに加わる力を測ろうとすると、「動かしやすさ」と「測りやすさ」のバランスが重要になると考えられます。
動かしやすくするためには、少ない力で軸が回転・移動できる必要がある一方、力を測るには、その力を検出部へ確実に伝えなければなりません。滑りを許す部分と変形を測る部分の組み合わせには、両方を成立させようとする工夫がうかがえます。
柔らかい材料には、少ない力でも電極間隔を変えやすい利点が考えられます。一方、柔らかくしすぎると操作時の安定感との調整が必要になる可能性があります。
温度や繰り返し荷重によって材料の特性が変われば、力への換算にも影響し得るため、製品化には校正や耐久性の検証が重要になると考えられます。
操作面では、一つのリュウズに力の段階を加えることで、入力部を増やさずに選択肢を広げられる可能性があります。ただし、ユーザーが異なる強さを使い分けられるか、意図しない力をどう扱うかも課題になるでしょう。センサーの精度だけでなく、しきい値や操作結果の伝え方までの工夫によって使いやすさが決まると考えられます。
(上記は筆者の個人的な意見です。)
まとめ
- Appleの公開特許 US 2026/0252033 A1 は、リュウズなどに加えた力の大きさを入力に利用する技術です。
- 主要な例では、柔らかい材料の変形によって電極間隔を変え、静電容量から力を読み取る構成が示されています。二つの検出部の変化から力の方向を判断することもできます。
- 回転や軸方向移動が可能な支持構造と力の検出機構とを組み合わせて、限られた入力部で複数の操作を検知する構成を示しています。
最後までお読みいただきありがとうございました。
※企業の特許は、製品になるものも、ならないものも、どちらも出願されます。今回紹介した特許が製品になるかどうか現時点では不明です。ご注意ください。