自動運転車は、カメラやLiDAR、レーダーなどのセンサーを使って、周囲の歩行者や自転車、自動車などの位置や動きを検出しています。検出した物体がどの方向へ、どのくらいの速さで動いているかを調べることで、衝突を避けるための走行経路を決めます。
しかし、歩行者が突然つまずいたり、滑って転倒したりすると、その動きを予測することは難しくなります。歩道を歩いていた人が車道に倒れ込んだり、自転車がバランスを崩して車の進路へ飛び出したりすることも考えられます。
このような場合、歩行者の現在の位置や移動速度だけでなく、身体の姿勢がどのように変化しているかを検出し、転倒しそうな状態を早く見つけることが重要になります。
今回の Waymo の公開特許は、歩行者などの身体に複数の基準点を設定し、基準点の高さの変化などから、バランスを失い始めた状態を検出する技術です。さらに、AIによる姿勢の評価や移動速度の変化も利用し、転倒の可能性を判断して、自動運転車の減速や進路変更につなげる仕組みが示されています。
この記事では、Waymo の公開特許 US2026/0346875A1 から、歩行者の転倒をどのように検出し、衝突を避けようとしているのかを解説します
(詳細な図面は、US2026/0346875A1 からご参照ください。)
特許の概要
特許番号:US 2026/0346875 A1
タイトル:Detection of Loss-of-Control Vulnerable Road Users in Automotive Environments
発明者:Lenna Kanehara、Kevin Sheu、Clayton Gregory Kunz
出願人:Waymo LLC
出願日:2026/7/14
登録日:2026/11/5
特許の詳細については、US2026/0346875A1 を参照してください。
この特許は、自動運転車が歩行者や自転車の利用者などの動きを監視し、バランスを失って転倒する危険性を検出する技術です。
歩行者、自転車の利用者、オートバイの運転者などは、自動車の車体によって保護されていないため、衝突によって大きなけがをする危険があります。このような道路利用者は、VRU(Vulnerable Road User:交通弱者)と呼ばれます。
従来の物体検出技術では、歩行者の位置や速度を追跡し、その後の移動を予測することができます。しかし、転倒などによって移動の状態が急に変わると、これまでの動きから予測した進路とは異なる方向へ動く可能性があります。
この発明では、歩行者の鼻や足首などの位置をAIで検出し、身体の上下の基準点の高さの差を継続的に調べます。歩行中にバランスを失うと、通常の歩行とは異なる高さの変化が生じるため、これを転倒の兆候を示す情報として利用します。
また、身体が横たわった状態にどの程度近いかを数値化する方法も示されています。こうした姿勢の情報と、歩行者の加速度などを必要に応じて組み合わせることで、単にしゃがんだ場合と転倒した場合を区別し、衝突を回避するための車両制御につなげます。
身体の高さの変化から転倒を検出する
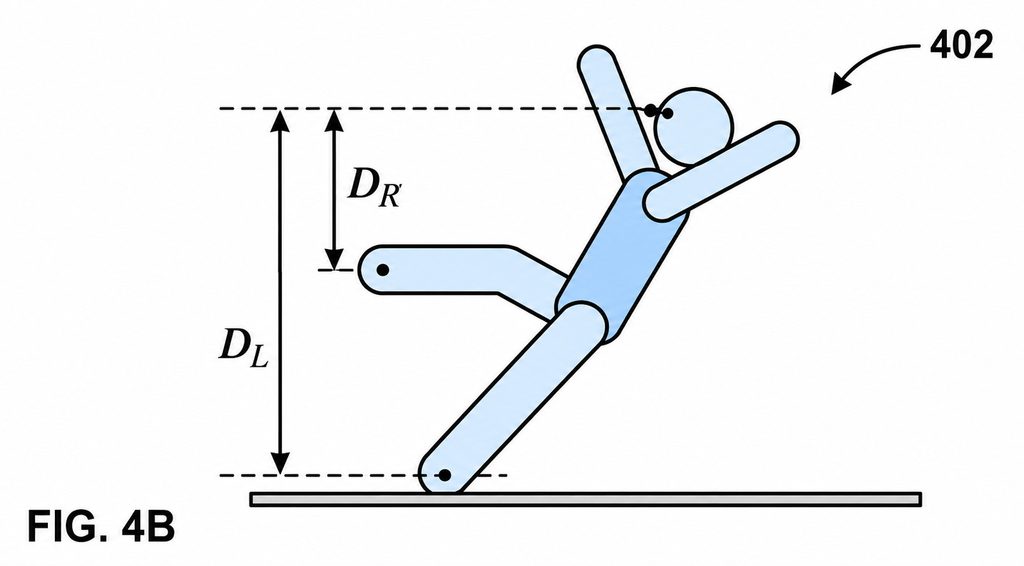
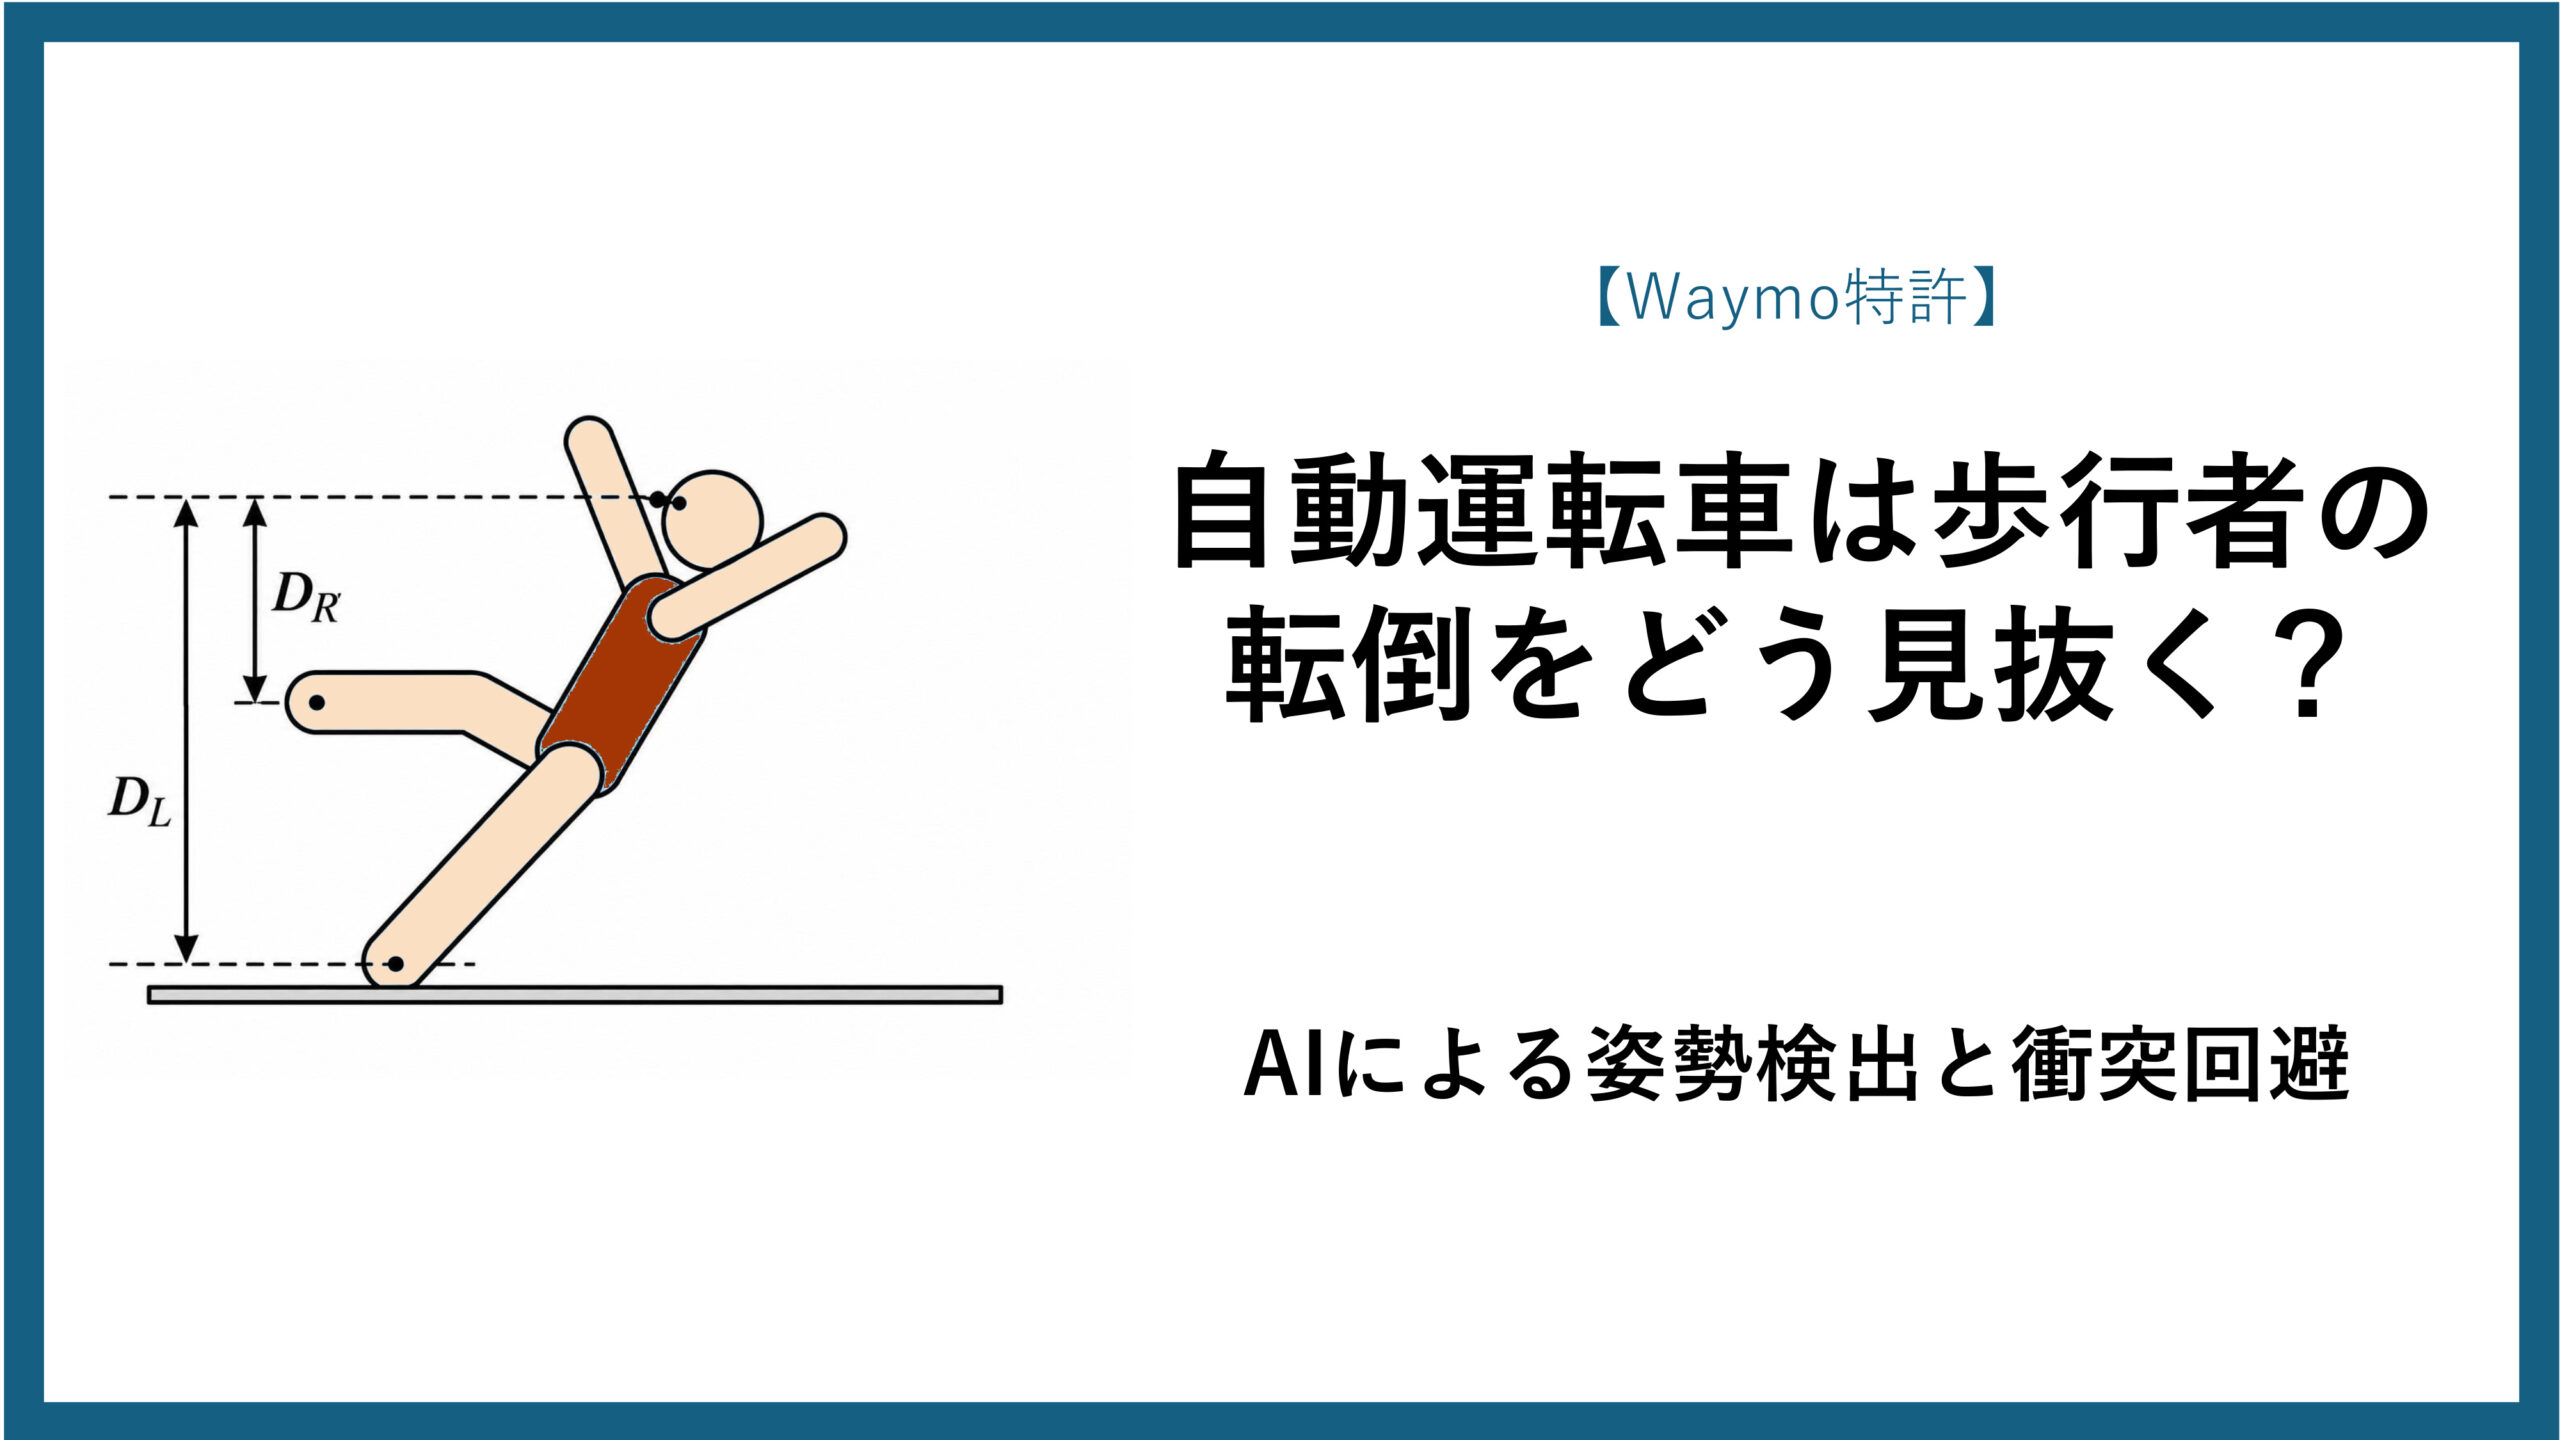
FIG.4B は、歩行者(402)がバランスを失い、転倒し始めた状態を示す図です。
この技術では、歩行者の身体に複数の基準点を設定します。例えば、鼻を上半身の基準点とし、左右の足首を下半身の基準点として、それぞれの高さを検出します。
鼻から左足首までの垂直方向の高さの差が DL、鼻から右足首までの高さの差が DRです。ここで測定するのは、鼻と足首を結んだ直線の長さではなく、地面を基準とする垂直方向の高さの差です。
歩行者が通常の姿勢で歩いているときは、鼻の位置が足首より高いところにあります。左右の足を交互に動かすため、高さの差には多少の変動がありますが、歩行に伴う一定の範囲内の変化として捉えることができます。
一方、この図のように歩行者が滑ってバランスを崩すと、上半身が傾き、足の位置も大きく変わります。その結果、鼻と左右の足首との高さの差が、通常の歩行とは異なる変化を示します。
図では、歩行者が転倒し始めたことによって、DL と DR が通常の歩行姿勢に比べて小さくなっています。
この高さの差を一度だけ測定するのではなく、時間とともに追跡します。
例えば、ある時刻における高さの差を D(t) とすると、続く時刻の D(t) と比較することで、高さの差がどの程度変化したかを調べることができます。一定時間における変化量や、時間当たりの変化率が、あらかじめ設定したしきい値を超えた場合に、転倒の兆候が生じていると判断します。
ただし、基準点の高さが変化しただけで、必ず転倒したと判断するわけではありません。
例えば、歩行者が落とした物を拾うためにかがんだ場合も、鼻と足首との高さの差は小さくなります。靴ひもを結ぶためにしゃがんだ場合も同様です。
こうした動作を転倒と間違えないようにするため、歩行者の加速度を組み合わせる方法が示されています。
歩行中に滑って転倒し始めると、前方への移動が急に妨げられ、大きく減速することになります。
そこで、鼻と足首との高さの差に大きな変化が生じたことに加え、所定の大きさの減速が検出された場合に、転倒の可能性が高いと判断します。
さらに、左右の足首など複数の基準点から得られる高さの差を平均することで、通常の足の動きによる変動を抑える方法も示されています。
このように、単に頭の位置が下がったかどうかではなく、身体の複数の位置の関係と、その時間的な変化を利用します。
(正確な図面は、US2026/0346875A1 をご参照ください。)
AIが身体の姿勢を評価する
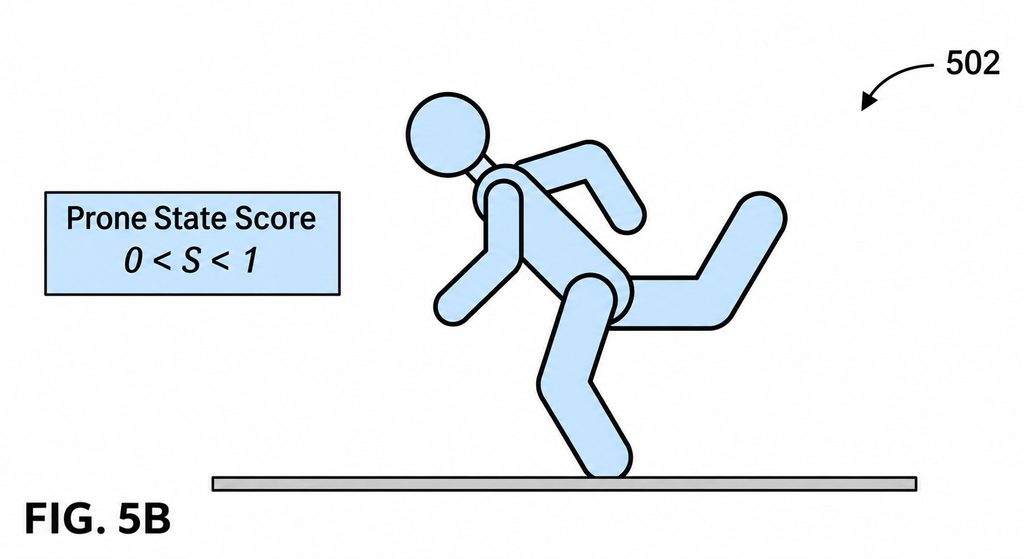
FIG.5B は、走っている歩行者(502)がバランスを失い、身体を大きく前方へ傾けた状態を示しています。
この特許では、基準点の高さの差とは別に、身体が、横たわった姿勢にどの程度近いかを、AIで評価する方法も示されています。
その指標が、Prone State Score(伏臥状態スコア)です。
伏臥とは、身体をうつ伏せにした状態を意味しますが、この技術では、身体が直立している状態から地面に横たわる状態までを評価する指標として利用されています。
例えば、スコア S を 0 から 1 の範囲で表す場合、完全に直立している状態を S=0、地面に横たわった状態を S=1 とします。身体が前方に傾いて転倒し始めた場合には、その中間の値になります。
この図では、歩行者が大きく前傾しているため、スコアは 0 より大きく、1 より小さい値になっています。
このスコアは、歩行者の画像などから抽出した特徴を、学習済みのAIモデルで処理することによって求めることができます。
AIモデルは、直立している歩行者や、転倒し始めた歩行者、地面に倒れている歩行者などの学習データを使用して訓練されます。これにより、入力された歩行者の姿勢が、どの状態に近いかを評価します。
重要なのは、地面に倒れた状態を検出するだけでなく、スコアがどのように変化しているかも利用できることです。
例えば、スコアが短時間に大きく増加した場合、身体が急速に横たわった姿勢へ移行している可能性があります。この変化率が所定のしきい値を超えたことを、転倒開始の判断に利用します。
また、スコアが高い状態にあることから、すでに転倒した後の状態を検出することもできます。
姿勢スコアの利用方法は一つに限定されていません。スコアだけを判断材料とする構成に加え、身体の基準点の高さの変化や、歩行者の減速と組み合わせる構成も示されています。
つまり、高さの差から身体の形状の変化を捉える方法と、AIが姿勢そのものを評価する方法は、転倒リスクを判断するための異なる情報として利用できます。
(正確な図面は、US2026/0346875A1 をご参照ください。)
カメラ・LiDAR・レーダーの情報をAIで処理する
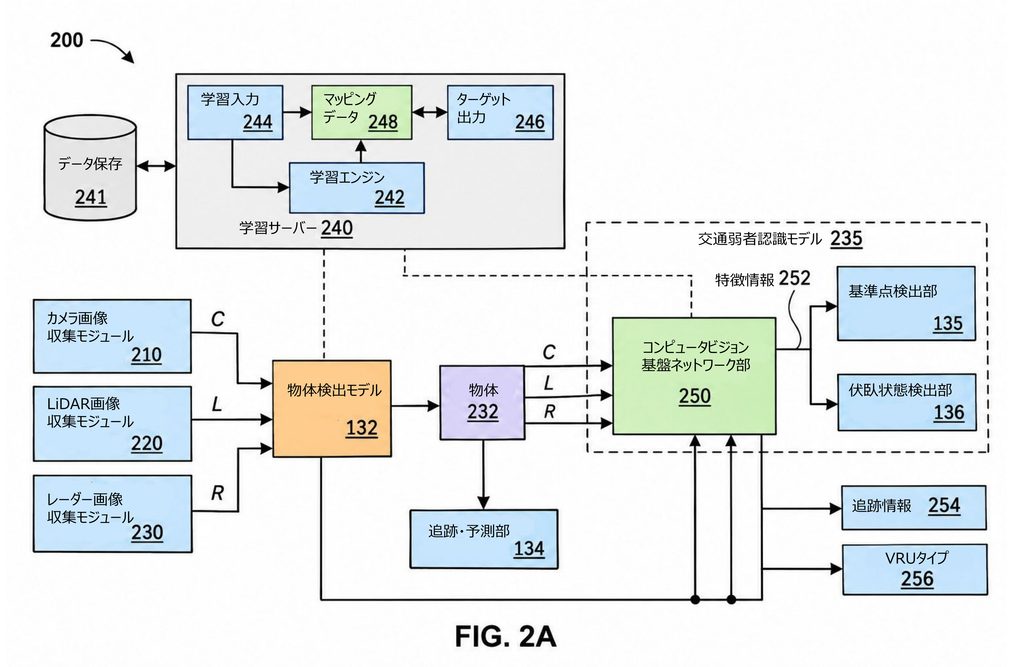
これまでに説明した身体の基準点や姿勢スコアは、自動運転車が周囲から取得したセンサーデータを処理して求めます。
FIG.2A は、センサーデータの取得から、歩行者の基準点や姿勢スコアを検出するまでのシステム構成を示しています。
自動運転車には、カメラ画像収集モジュール(210)、LiDAR画像収集モジュール(220)、レーダー画像収集モジュール(230)が設けられています。
カメラは歩行者などの外観を画像(C)として取得します。LiDARは、レーザー光の反射を利用して物体までの距離や位置(L)を求めます。レーダーは電波の反射を利用し、物体の位置や速度(R)を検出します。
これらのセンサーは異なる種類の情報を取得するため、組み合わせて利用することで、歩行者の位置や動きを捉えるための情報を得ることができます。ただし、すべてのセンサーを必ず使用する必要はなく、一部を使用する構成も示されています。
取得したセンサーデータは、物体検出モデル(132)へ入力されます。
物体検出モデルは、画像やセンサーデータに含まれる歩行者、自転車、自動車などを検出し、個々の物体に対応する部分を取り出します。
次に、検出した物体の中から歩行者などの交通弱者を対象として、交通弱者認識モデル(235)が処理を行います。
このモデルには、コンピュータービジョン基盤ネットワーク(250)が含まれています。これは、入力された画像などから、物体の特徴を抽出するAIの処理部分です。
抽出された特徴情報(252)は、基準点検出部(135)と伏臥状態検出部(136)で利用されます。
基準点検出部は、鼻、頭、肩、膝、足首など、身体の複数の位置を検出します。一方、伏臥状態検出部は、身体が横たわった姿勢にどの程度近いかを示すスコアを求めます。
追跡・予測部(134)は、物体の位置や速度、加速度などの時間的な変化を追跡します。
基準点や姿勢スコアが主に身体の状態を表すのに対し、追跡情報は歩行者がどのように移動しているかを表します。これらは、後段で転倒リスクを判断するための入力として利用されます。
(正確な図面は、US2026/0346875A1 をご参照ください。)
転倒リスクを判断して回避動作につなげる
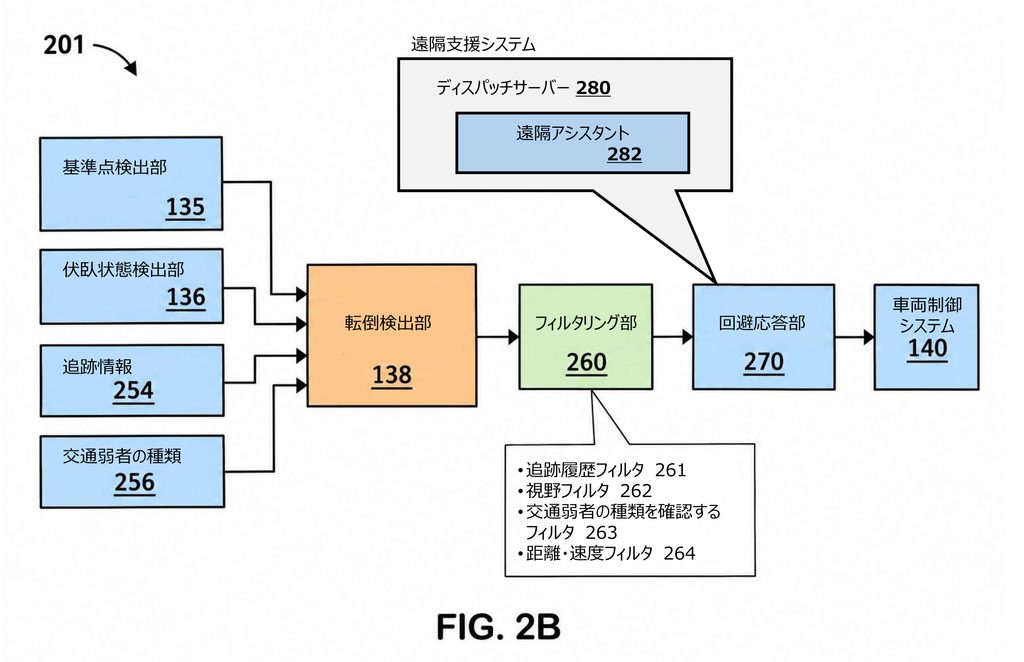
FIG.2B は、転倒リスクの判定から、自動運転車の制御へつなげる処理の構成を示しています。
転倒検出部(138)には、基準点検出部(135)、伏臥状態検出部(136)、移動履歴を表す追跡情報(254)、交通弱者の種類(256)などが入力されます。
これらの情報を使って、基準点の高さの変化や姿勢スコアなどを評価し、歩行者がバランスを失う危険を判断します。
例えば、歩行者の鼻と足首の高さの差が急激に変化し、さらに大きな減速が検出されれば、転倒の兆候を示す情報になります。
転倒検出部(138)の出力は、フィルタリング部(260)に入力されます。これは、検出結果の信頼性を高めて、誤った判断を減らすための処理です。
例えば、追跡履歴フィルタ(261)は、歩行者をどのくらいの時間追跡しているかを確認します。観測時間が短すぎる場合には、窓などに映った人物の反射像を、本物の歩行者と誤認する可能性があります。そのため、所定の時間以上追跡されたことを条件にしています。
視野フィルタ(262)は、歩行者の身体が十分に見えているかを確認します。
歩行者の一部が別の物体に隠れていると、基準点を正確に検出できない場合があります。例えば、身体の30~50%など、設定された割合以上が隠れている場合には、転倒判定を延期する構成が考えられています。これらの数値は、判定に使用できる設定例です。
また、交通弱者の種類を確認するフィルタ(263)もあります。例えば、寝そべってペダルを漕ぐリカンベント自転車のように、通常の走行姿勢が低い乗り物の場合、一般的な歩行者向けの基準では正しく判断できない可能性があります。
距離・速度フィルタ(264)は、歩行者と車両との距離や相対的な移動の状態から、現時点で転倒検出処理を行う必要があるかを判断します。
このように、身体の姿勢だけでなく、観測の信頼性や周囲の状況も考慮して、転倒の危険を判断する仕組みです。
転倒リスクが検出されると、回避応答部(270)を通じて、車両制御システム(140)による回避動作につなげます。
具体的には、ブレーキをかけて減速する、同じ車線内で進路をずらす、利用できる別の車線へ移動するなど、歩行者との距離を確保するための動作が考えられています。
さらに、歩行者が転倒したときに、自動運転車が事故に関係している可能性を考慮する構成も示されています。例えば、転倒を検出したときの歩行者と自動運転車との距離が、設定された近距離にある場合です。具体例として6~10mという距離が示されており、このような場合には、車両が歩行者に直接接触していなくても、車両の動きが転倒に影響した可能性を考慮します。
また、遠隔支援システム(280、282)に問い合わせ、記録されたカメラ画像などを遠隔の担当者やソフトウェアが確認して、走行を再開するか、その場にとどまるかを判断する構成も示されています。
以上のように、この発明は、歩行者の転倒を見つけるだけでなく、転倒しそうな状態の検出結果を、車両の安全な走行につなげることを目的としています。
(正確な図面は、US2026/0346875A1 をご参照ください。)
その他の図面
(図面は、US2026/0346875A1 をご参照ください。)
FIG.1 は、自動運転車全体のシステム構成を示しています。センサーシステム(110)、認識・計画システム(120)、車両制御システム(140)、ブレーキや操舵装置(150)などの関係が示されています。
FIG.3A は、カメラ、LiDAR、レーダーの情報を、それぞれ別のニューラルネットワークで処理してから統合する、後期融合方式の構成例です。
FIG.3B は、カメラとLiDARの情報を、相互の関連性を考慮しながら処理する、早期融合方式の構成例です。
FIG.4A は、通常の歩行状態で、鼻と左右の足首との高さの差を測定する様子を示しています。
FIG.4C は、転倒した後に歩行者がしりもちをついた状態を示しています。鼻と足首との高さの差がさらに小さくなっていることが分かります。
FIG.5A は、走っている歩行者が直立した姿勢を維持している状態を示しています。伏臥状態スコアは 0 に近い値です。
FIG.5C は、歩行者が転倒して地面に横たわった状態を示しています。伏臥状態スコアは 1 に近い値になります。
FIG.6 は、センサーデータの取得から身体の基準点や姿勢スコアの検出、転倒リスクの判断、車両の回避動作までの処理手順を示しています。
FIG.7 は、これらの処理を実行するコンピューターの一般的な構成を示しています。
考察
転倒の判別については、身体の基準点の高さの変化を利用して、移動方向が大きく変わる前の段階で、バランスを失い始めた兆候を検出することで、判別できる可能性があります。
一方、この方法には、通常の身体動作と転倒をどのように区別するかという課題があります。
歩行者がしゃがんだり、足元の物を拾ったりするときにも、身体の高さは変化します。また、スポーツなどの動作では、身体を大きく傾けることもあります。
そのため、基準点の高さの変化だけでなく、加速度や姿勢スコアなどの情報を組み合わせることによって判定の精度を上げることは有効であると考えられます。
さらに、身体の基準点を正確に検出できるかどうかも重要です。
歩行者が別の車両や障害物に隠れている場合、鼻や足首などの位置を検出できない可能性があります。歩行者の向きによっては、鼻が見えず、耳や頭の別の部分を利用しなければならない場合もあります。
この発明では、歩行者の向きや種類に応じて基準点を変更する方法や、複数の基準点を組み合わせる方法が示されています。これは、実際の道路環境で姿勢の検出を行う上で重要な工夫だと思われます。
もう一つ注目したいのは、車両と歩行者が直接接触していない場合の対応です。
例えば、自動運転車の動きを避けようとした自転車がバランスを崩して転倒することも考えられます。このような場合、車両との衝突が検出されていなくても、車両の動きが転倒に関係していた可能性があります。
このため、直接の接触がなくても、転倒した歩行者などとの距離や状況に応じて、車両を停止させ、遠隔支援による確認を受ける方法が示されています。
自動運転の安全性を考えると、事故が発生しないように走行することに加え、車両の周囲で起きた事故の兆候をどのように認識し、対応するかも重要になると考えられます。
ただし、転倒の兆候を検出できることと、実際の事故を必ず回避できることは別です。検出した時点での車両との距離や速度、周囲の交通状況によって、取り得る回避動作は変わります。
この発明は、身体の姿勢変化という新たな判断材料を自動運転車に与えることで、転倒などの予測が難し動きに対応しようとする技術です。
(上記は筆者の個人的な意見です。)
まとめ
- 今回のWaymoの公開特許は、自動運転車が歩行者などの転倒リスクを検出し、衝突を避けるための技術です。
- 鼻や足首などの基準点を検出し、その高さの差が時間とともにどのように変化するかを調べます。
- 身体が横たわった状態にどの程度近いかを数値化し、転倒し始めた状態や転倒後の状態を検出します。
- 加速度や移動履歴、身体がどの程度見えているかなどを利用し、転倒の可能性を判断します。
- 転倒リスクが検出された場合には、減速や進路変更などの動作によって、歩行者との衝突を避けることを目指します。
最後までお読みいただきありがとうございました。
※企業の特許は、製品になるものも、ならないものも、どちらも出願されます。今回紹介した特許が製品になるかどうか現時点では不明です。ご注意ください。